从业务问题,到可执行的方案
具身智能研发团队 · 科研与教育机构 · 机器人技术团队 · 科技展示场景
客户面临的问题灵析的解决方案
语言任务与底层动作之间缺少可验证的连接
将任务拆解为有前置条件的动作技能
视觉、姿态和执行反馈分散,排障困难
汇集摄像头、姿态与设备状态进行监测
动作失败后缺少清晰的停止与接管边界
在限定环境中验证运动策略与控制链路
机器人实验环境与策略验证难以复现
设置急停、权限和人工接管机制
业务交付物动作执行结果、设备状态与实验记录
机器人任务控制台
把任务、上下文与关键动作,放在同一个工作界面。
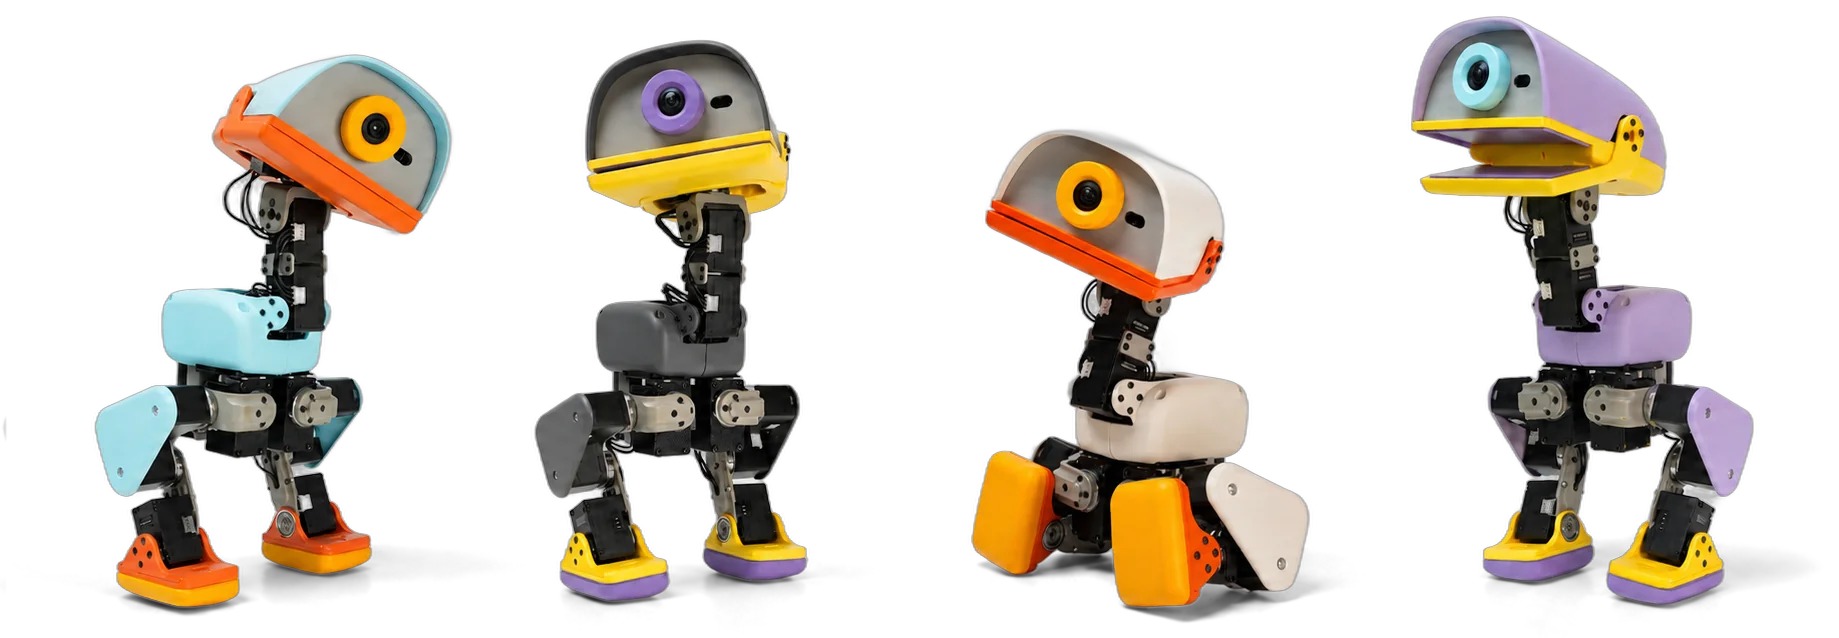
设备参考 / 非实时画面任务运行示意
读取环境与姿态
- 控制模式
- 受控环境
- 动作范围
- 限定技能
- 安全策略
- 人工接管优先
- 当前阶段
- 1 / 5
页面展示控制逻辑,不向实体设备发送指令。
业务如何一步步完成
从输入到结果,包含判断依据、人工确认与异常处理。
从任务理解到受控的实体行动
任务理解建立在真实传感信息之上;技能经安全检查后执行,运动控制持续接收反馈,异常时停止并交由人工接管。
01任务与设备状态
02任务与运动策略
03传感与控制总线
04安全与人工接管
角色与结果
任务输入异常停止与人工接管任务与遥测记录
知识与数据
工具与系统
环境与姿态感知运动策略设备控制总线
规则与执行
任务理解动作技能选择执行安全检查状态反馈与纠偏
任务输入业务输入
输入
操作者任务和设备身份
输出
目标与执行约束
数据与系统
控制终端、任务接口
责任边界
任务与设备状态 · 业务输入
未经授权的任务不执行
摄像头与设备状态接入
任务指令与技能编排
动作策略与控制链路验证
实验记录与状态回放
人工接管与安全停止
从业务梳理,到持续运营
明确每一阶段的输入、责任和验收结果。
- 01
业务梳理
确认硬件、动作范围、场地和安全要求。
- 02
接入与配置
联调传感器、控制总线、动作策略与接管。
- 03
试点与验收
在受控环境中逐项验证动作、异常与急停。
- 04
部署与运营
明确运行环境、权限、备份和监测规则,交付使用说明与运维清单。
按企业环境部署
硬件、网络、模型与动作能力按实际设备方案联调。
数据与权限边界
动作能力以实际硬件、策略和验证结果为准。摄像头数据、远程指令与控制权限须隔离;具备物理急停和人工接管后再开展场景验证。
把你的业务场景,变成下一步方案
从系统现状、数据范围和预期结果开始交流。